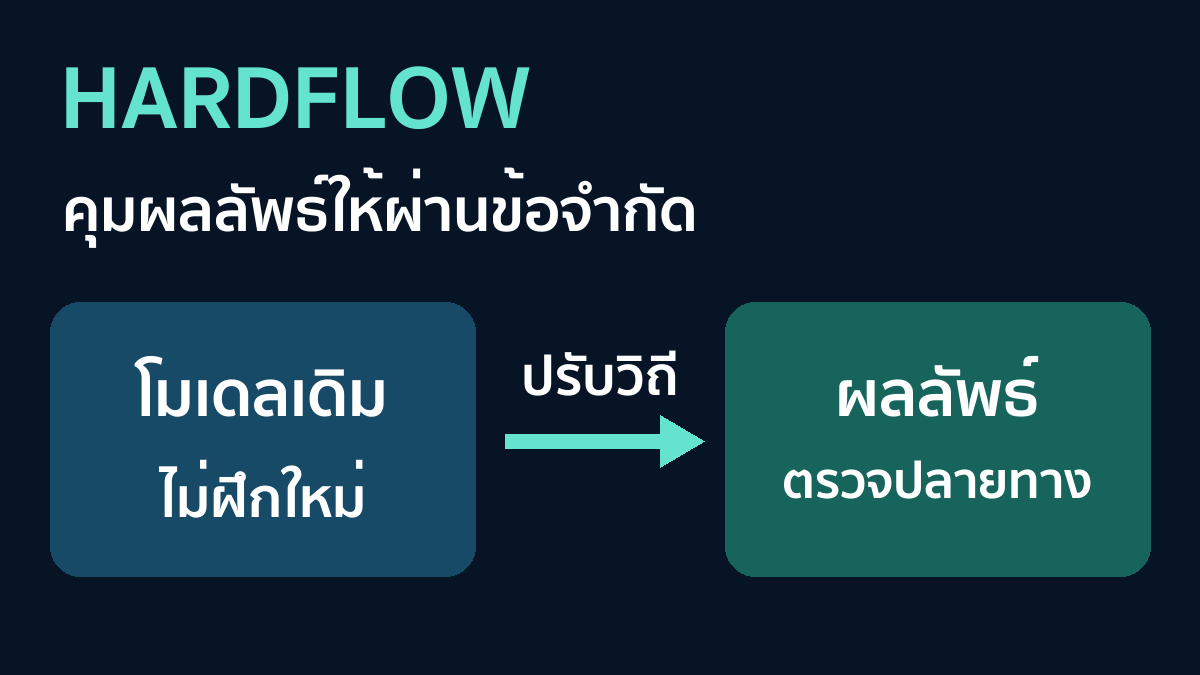
นักวิจัย MIT เสนอ HardFlow วิธีควบคุมโมเดล Generative AI แบบ flow matching ให้ผลลัพธ์สุดท้ายผ่านเงื่อนไขที่ห้ามละเมิด โดยไม่บังคับให้ทุกขั้นระหว่างสร้างผลลัพธ์อยู่ในกรอบเดียวกัน แนวทางนี้ทำงานตอนนำโมเดลที่ฝึกแล้วไปใช้งาน จึงไม่ต้องฝึกโมเดลใหม่
ประเด็นสำคัญไม่ใช่การทำให้ AI “ปลอดภัยทุกกรณี” แต่เป็นการแก้โจทย์ที่นิยามข้อจำกัดได้ชัด เช่น เส้นทางของหุ่นยนต์ต้องไม่ชนสิ่งกีดขวาง หรือผลลัพธ์ต้องไม่ขัดกับกฎทางกายภาพ งานยังอยู่ในระดับงานวิจัย และ TechTide ไม่ได้ทดสอบระบบนี้เอง
HardFlow เปลี่ยนวิธีบังคับข้อจำกัดอย่างไร
วิธี projection แบบ per-step จะดึงผลลัพธ์ชั่วคราวกลับเข้าหาเงื่อนไขในแต่ละช่วงของการสร้าง ทีมวิจัยมองว่าการบังคับตลอดเส้นทางเช่นนี้อาจจำกัดพื้นที่ค้นหาคำตอบ แต่ไม่ใช่วิธีเดิมทุกแบบทำเช่นนั้น งานวิจัยส่วน II ทบทวนทั้งแบบ post-hoc ที่แก้เฉพาะผลสุดท้าย และแบบ late-stage ที่แก้ช่วงท้ายไว้ด้วย จุดต่างของ HardFlow จึงอยู่ที่การจัดโจทย์และปรับวิถีด้วย trajectory optimization ไม่ใช่เพียงการตรวจข้อจำกัดเฉพาะปลายทาง
HardFlow จึงเปลี่ยนโจทย์เป็นการหาวิถีที่เหมาะสม หรือ trajectory optimization แล้วใช้แนวคิดจาก optimal control ค่อย ๆ ปรับเส้นทางการสร้าง ก่อนตรวจให้ผลลัพธ์ปลายทางผ่าน hard constraints วิธีนี้ยังใส่เป้าหมายด้านคุณภาพร่วมได้ เช่น หาเส้นทางหุ่นยนต์ที่ไม่ชนและสั้นลง ไม่ใช่เพียงผ่านเงื่อนไขอย่างเดียว
ทดลองกับอะไร และยังสรุปอะไรไม่ได้
MIT ระบุว่าทดลองในงานควบคุมแขนกล การนำทางในเขาวงกต และการแก้ภาพตามข้อความ ส่วนบทคัดย่อของงานวิจัยจัดขอบเขตใหญ่เป็นการวางแผนของหุ่นยนต์ การควบคุมขอบเขตของสมการเชิงอนุพันธ์ย่อย และคอมพิวเตอร์วิทัศน์ ทีมวิจัยรายงานผลด้านการรักษาข้อจำกัดและคุณภาพคำตอบในหลายชุดทดลอง ส่วนคำกล่าวเรื่องเวลาคำนวณใกล้เคียงหรือต่ำกว่าวิธีเปรียบเทียบส่วนใหญ่ เป็นผลเฉพาะงานนำทางในเขาวงกต ตามส่วน VII-B และตาราง III ของงานวิจัย จึงไม่ควรขยายข้อสรุปเรื่องความเร็วไปยังทุกหมวด
อย่างไรก็ตาม ผลดังกล่าวไม่ใช่หลักฐานว่า HardFlow รับประกันความปลอดภัยของโมเดลทุกชนิด ข้อจำกัดต้องถูกนิยามและแก้ได้ในโจทย์นั้น ส่วน VIII ของงานวิจัยฉบับเต็มระบุว่ากรอบงานนี้ใช้โมเดล flow matching ที่ฝึกไว้แล้วโดยไม่ปรับพารามิเตอร์ การขยายไปสู่กรณีปรับตัวโมเดลด้วยยังเป็นงานต่อไป อีกทั้งวิธีนี้เพิ่มงานคำนวณขณะสร้างผลลัพธ์เมื่อเทียบกับการใช้โมเดลเดิมตรง ๆ
สำหรับทีมไทยที่ทำหุ่นยนต์ ระบบควบคุม หรือโมเดลสร้างข้อมูล ประโยชน์ของงานนี้คือกรอบคิดที่แยก “คำตอบดูสมเหตุสมผล” ออกจาก “คำตอบผ่านกฎที่ตรวจได้” อย่างชัดเจน แต่ก่อนใช้กับระบบจริงยังต้องตรวจนิยามข้อจำกัด ประสิทธิภาพบนโมเดลและข้อมูลของตนเอง รวมถึงกระบวนการสำรองเมื่อไม่พบคำตอบที่ใช้ได้
แหล่งข้อมูล
- MIT News — New method enables AI for safety-critical situations รองรับกลไกของ HardFlow สถานะงานวิจัย และขอบเขตการทดลองที่ MIT รายงาน
- งานวิจัย HardFlow ฉบับเต็มบน arXiv รองรับวิธีการและการเปรียบเทียบ projection ในส่วน II, ผลเวลาคำนวณเฉพาะเขาวงกตในส่วน VII-B/ตาราง III และข้อจำกัดในส่วน VIII